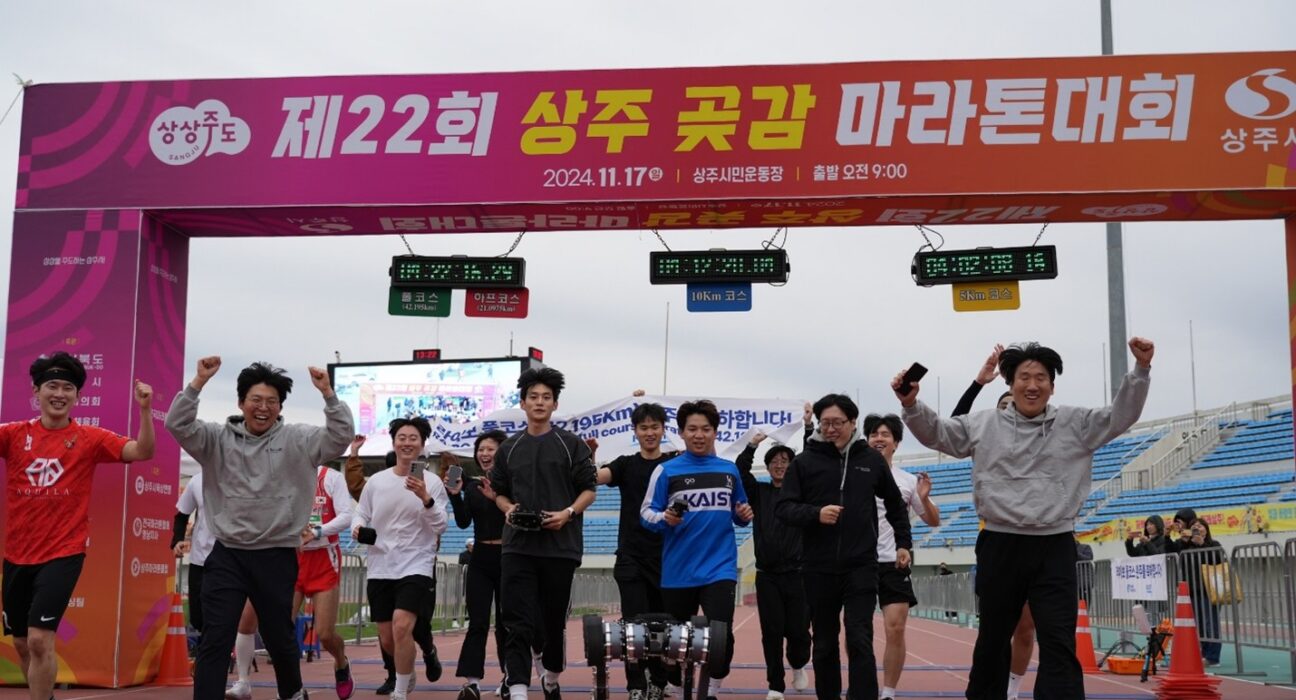
Bacotan Online – Tim peneliti dari Department of Mechanical Engineering di Korea Advanced Institute of Science and Technology (KAIST) memublikasikan hasil riset mobilitas robotik melalui jurnal ilmiah Nature. Robot berkaki empat (quadrupedal robot) bernama RAIBO2 berhasil menuntaskan lintasan maraton penuh sejauh 42,195 kilometer dalam ajang resmi Sangju Dried Persimmon Marathon di Korea Selatan tanpa pengisian ulang maupun penggantian baterai di sepanjang rute.
Pencapaian ini mencatatkan rekor baru sebagai robot berkaki empat pertama di dunia yang menyelesaikan rute maraton resmi secara mandiri. Robot yang dikembangkan bersama perusahaan rintisan kampus Raion Robotics tersebut membukukan catatan waktu 4 jam 19 menit 52 detik, melintasi rute beraspal terbuka termasuk dua tanjakan berketinggian 50 meter dengan sudut kemiringan hingga 10 derajat.
Tantangan Efisiensi Daya pada Desain Robot Berkaki Empat
Keterbatasan utama robot berkaki empat dibandingkan wahana beroda terletak pada efisiensi konsumsi daya. Robot dengan kaki artikulasi harus terus-menerus mengalirkan arus listrik ke unit aktuator di setiap persendian guna menopang bobot tubuh serta menjaga keseimbangan dinamis. Kebutuhan energi tersebut membuat sebagian besar robot inspeksi komersial di pasaran umumnya beroperasi aktif antara satu hingga dua jam sebelum baterai habis.
Pada uji coba awal di lintasan atletik, RAIBO2 sempat mengalami penghentian operasional di kilometer ke-37 akibat fluktuasi kecepatan saat berjalan berdampingan dengan peserta manusia. Tim peneliti kemudian meningkatkan kapasitas baterai litium-ion (16s10p Li-ion battery) sebesar 33 persen, serta memperbarui arsitektur kendali lokomosi berbasis reinforcement learning untuk meminimalkan pelepasan energi kinetik saat tapak kaki menyentuh permukaan aspal.
Pengendalian Kekakuan Sendi untuk Keandalan Operasional Lapangan
Kinerja RAIBO2 bertumpu pada mekanisme kendali kekakuan sendi (joint stiffness) adaptif pada aktuator penggerak. Sistem ini memungkinkan persendian robot melunak secara presisi untuk meredam gaya benturan saat mendarat, lalu mengeras secara stabil saat menghasilkan daya dorong ke depan. Melalui optimasi mekanis tersebut, simulasi lintasan datar tanpa hambatan memproyeksikan daya jelajah teoretis robot dapat mencapai 67 kilometer dalam satu siklus pengisian daya.
Riset yang dipimpin oleh Profesor Jemin Hwangbo ini diarahkan untuk mendukung adopsi robot berkaki empat di sektor industri, operasi pencarian dan penyelamatan, serta pemantauan area berisiko tinggi. Keberhasilan penyelesaian rute maraton terbuka membuktikan kesiapan transisi robot artikulasi dari pengujian skala laboratorium menuju pengoperasian luar ruang dengan kebutuhan daya tahan jangka panjang.