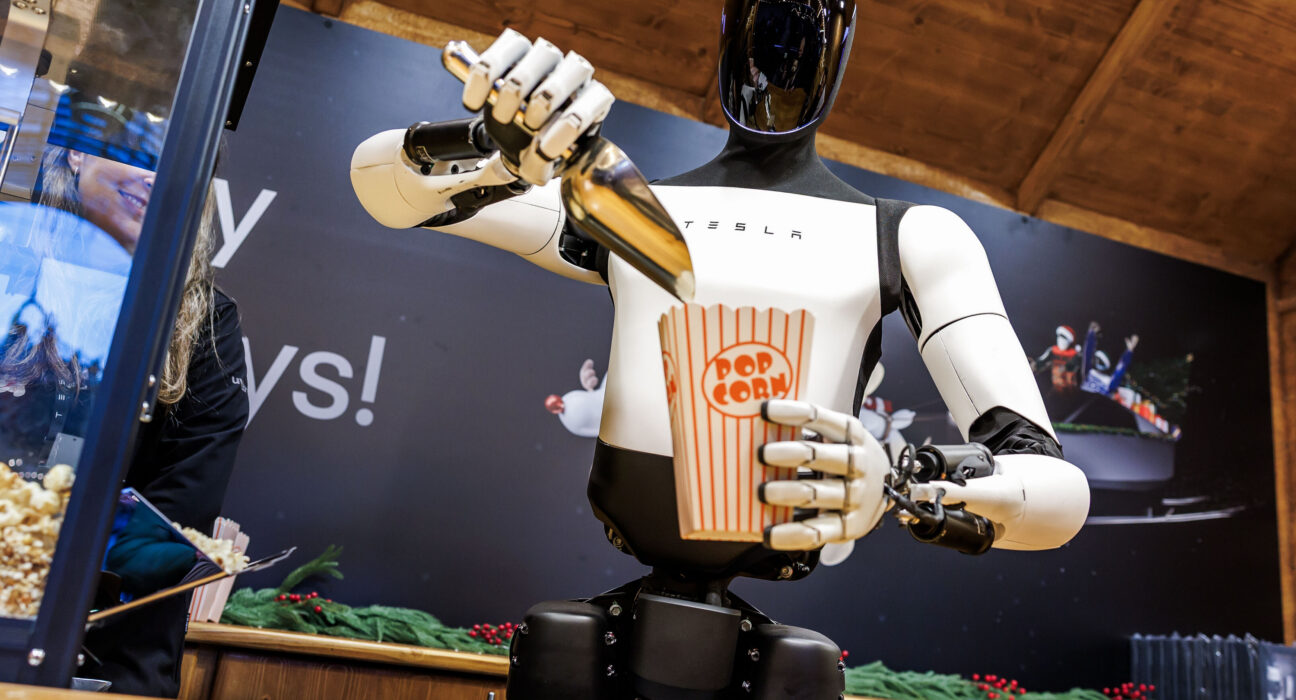
Bacotan Online – Riset laboratorium robotika global mengungkapkan bahwa integrasi kecerdasan buatan pada robot humanoid masih menghadapi tantangan mendasar dalam memahami interaksi fisik dunia nyata. Meski video peragaan mesin yang melakukan pekerjaan rumah tangga marak beredar, sebagian besar sistem mekanis tersebut belum mampu beroperasi secara mandiri di luar lingkungan pengujian yang terkontrol.
Kesenjangan antara ekspektasi publik dan kemampuan operasional robot dinilai masih cukup lebar. Praktik di industri manufaktur dan riset saat ini menunjukkan bahwa banyak peragaan publik masih mengandalkan metode teleoperation, yakni pengendalian jarak jauh oleh operator manusia di balik layar. Tanpa kendali langsung, sistem kecerdasan buatan yang menggerakkan lengan mekanis kerap kesulitan membaca variabel lingkungan yang dinamis, seperti perubahan posisi objek atau permukaan yang tidak rata.
Keterbatasan Metode Pengendalian Jarak Jauh dan Data Latih
Para pengembang perangkat lunak telah menguji pendekatan vision-language-action (VLA) untuk melatih robot meniru gerakan demonstrasi manusia, serupa dengan uji coba sistem navigasi mandiri pada kendaraan otonom. Pendekatan ini memungkinkan lengan mekanis melakukan tugas sederhana seperti memindahkan barang atau merapikan wadah makanan. Namun, fleksibilitas model tersebut langsung menurun begitu menghadapi tata letak ruang yang berbeda dari data latih aslinya.
Pendiri Boston Dynamics Marc Raibert mencatat bahwa standar keberhasilan di dunia fisik jauh lebih ketat dibandingkan perangkat lunak digital. Tingkat keberhasilan model sebesar 70 persen dalam simulasi digital belum memadai untuk implementasi operasional di dunia nyata. Di lingkungan pabrik maupun hunian, satu kegagalan pergerakan berpotensi merusak peralatan di sekitarnya atau membahayakan keselamatan pekerja.
Pengembangan Model Representasi Fisika dan Tantangan Skala Industri
Keterbatasan model data teks dan visual mendorong komunitas riset mengembangkan model representasi fisika dunia atau world model. Pendekatan ini dirancang untuk memetakan hukum fisika, seperti gravitasi, gesekan permukaan, dan momentum, agar mesin dapat mensimulasikan dampak tindakan mekanis sebelum mengeksekusinya. Inisiatif riset ini mulai diintegrasikan oleh sejumlah institusi teknologi untuk mengurangi ketergantungan pada pemetaan data gerak manual.
Di sektor rantai pasok industri, data lembaga riset pasar Omdia mencatat bahwa korporasi manufaktur asal Tiongkok mendominasi pengapalan perangkat robot berkaki dan humanoid global sepanjang 2025 dengan pangsa mendekati 90 persen. Kendati efisiensi biaya produksi perangkat keras mulai tercapai, para pakar sepakat bahwa standardisasi perangkat lunak dan keandalan operasional jangka panjang masih menjadi ruang lingkup evaluasi utama sebelum teknologi ini dapat diterapkan secara luas dalam kegiatan domestik maupun industri komersial.